فقدان قدرت سیگنال های GNSS در پایان سفر آنها از ماهواره، آنها را به شدت مستعد تداخل می کند. به عنوان مثال، سطح توان RF سیگنال GPS یا Galileo تا زمانی که به زمین می رسد کمتر از سیگنال حرارتی است.
تکنیک های تداخل به طور گسترده، به ویژه در اطراف مناطق نظامی، برای اختلال در داده های موقعیت و اختلال در عملیات نظامی و تجاری استفاده می شود. اکنون شنیدن این موضوع که هزاران کشتی از زمان شروع درگیری توانایی های ناوبری خود را از دست داده اند کاملاً عادی است.
حملات موقت همچنین می توانند پیامدهای حیاتی برای طیف گسترده ای از خدمات، از جمله شبکه های مخابراتی، مراکز داده، مبادلات مالی و شبکه های برق داشته باشند. حملات آبوهوایی در رسانهها دید بسیار کمتری دارند، اما میتوانند باعث قطع اینترنت، خرابی وبسایت، اختلال در بازار مالی شوند و حتی میتوانند بر تولید و توزیع برق تأثیر بگذارند.
در این وبلاگ، انواع اصلی تداخل، نحوه تشخیص آنها و تکنیک های کاهش آنها را بیان می کنیم.
تکنیک های حمله GNSS
دو دسته اصلی حملات وجود دارد: پارازیت و جعل.
پارازیت یک رویکرد brute-force DoS است که سیگنالهای ماهوارههای GNSS را که در فاصله تقریباً 20000 کیلومتری (12000 مایلی) از زمین قرار دارند با پخش سیگنال در همان باند فرکانس L1 یا L2 مسدود میکند.
از سوی دیگر، جعل سعی میکند سیگنالی با ساختار مشابه از یک ماهواره معتبر ارائه کند، اما حاوی دادههای موقعیت یا زمان نادرست و دادههای تلهمتری دستکاری شده بالقوه است که ممکن است از خطاها یا ضعفهای گیرنده شناخته شده سوء استفاده کند. آنها می توانند گیرنده های GNSS را از کار بیاندازند یا خراب کنند. وقتی این تکنیک به خوبی انجام شود، میتواند باعث ایجاد یک سری تغییرات در طول زمان شود که میتواند هواپیما یا کشتی را به اشتباه هدایت کند و آن را در معرض خطر سقوط، سقوط یا فرود قرار دهد.
گزارشی از گروه کاری جعل GPS تخمین زده است که 1500 پرواز در روز در سه ماهه سوم سال 2024 جعل شده است که افزایش 500 درصدی را نسبت به سه ماهه اول و دوم نشان می دهد.
علاوه بر این کلاسهای اصلی، meaconing است، که در آن یک سیگنال واقعی با احراز هویت دست نخورده گرفته شده و ارسال میشود تا یک سیگنال زمان یا موقعیت یابی نادرست ارائه کند که میتواند دفاع رمزنگاری را شکست دهد. مشابه meaconing، حملات تکراری هستند که از همان رویکرد استفاده میکنند، اما به طور خاص برنامههایی را با تکیه بر سیگنالهای زمانی GPS هدف قرار میدهند.
در نهایت، حملات در سطح داده (مانند جعل پیام ناوبری یا حملات ephemeris) وجود دارد که دوباره سیگنال های زمانی را هدف قرار می دهند. آنها علاوه بر داده های مکان، داده های مداری نادرست، تصحیحات ساعت و زمان GPS را ارائه می دهند که شناسایی آنها را به ویژه دشوار می کند.
تشخیص پارازیت و دستکاری GPS
رمزگذاری رمزنگاری در ابتدا با سیگنالهای GPS غیرنظامی ادغام نشده بود، به این معنی که تجهیزات متکی بر این سیگنالها باید راه دیگری برای اطمینان از مشروعیت سیگنال پیدا میکردند. حتی اگر صورتهای فلکی مانند GPS Chimera و Galileo OSNMA رمزگذاری کلید عمومی را پیادهسازی کرده باشند، تکنیکهای تشخیص قوی و کاهش نیاز به رویکرد اعتماد صفر دارند، همانطور که در استاندارد پیشنویس IEEE P1952 بیان شده است. حملات Meaconing به طور بالقوه می توانند احراز هویت سیگنال NMA را دور بزنند – زیرا سیگنال meaconed یک سیگنال GNSS واقعی است که فقط در زمان یا موقعیت جابجا شده است – مگر اینکه گیرنده از منبع مستقل زمان یا موقعیت شناخته شده یا منبع جایگزین داده NMA مانند VIAVI altGNSS-GEO-L فرکانس GNSS به غیر از سیگنال NMA استفاده کند.
برای شناسایی زمانی که یک حمله GNSS در حال وقوع است می توان از روش های متعددی استفاده کرد. دو تا از موثرترین تکنیک ها فیلتر فضایی و RAIM هستند.
فیلتر فضایی یا نول فضایی، یک تکنیک پردازش سیگنال است که بر روی سیگنالهای پارازیت (تقریبا همیشه) مبتنی بر زمین استوار است و سیگنالهای حمله به نقطه کور آنتنها کاهش مییابند. برای رسیدن به این هدف، طراحی آنتن های پیشرفته (مارپیچ یا CRPA) مورد نیاز است.
آنتنهایی که از طراحی مارپیچ با بهره بالا استفاده میکنند، امکان ایجاد میدان دید باریکی را فراهم میکنند که فقط میتواند به سمت آسمان باشد. از نظر فنی، آنها تلاشهای پارازیت را شناسایی نمیکنند، اما به سادگی نسبت به سیگنالهای زمینی ناشی از پارازیت و دستکاری تجهیزات کور هستند. سیگنال های Squelch را می توان تا c.40dB سرکوب کرد. نمونه هایی از این نوع شامل آنتن مارپیچ SecureTime altGNSS GEO-L VIAVI است. این آنتن میتواند یک سیگنال همگامسازی GNSS کاملاً مستقل از یک ماهواره زمینایستا و همچنین سیگنالهای NMA برای تأیید اعتبار گیرندههای GNSS مرتبط و سیگنالهای تصحیح همگامسازی GNSS با دقت زیر 1ns دریافت کند. این سیگنال ها خارج از باندهای فرکانس GNSS ارسال می شوند و بنابراین احتمال پارگی آنها نیز کمتر است.
از سوی دیگر، CRPA ها (آنتن های الگوی دریافت کنترل شده)، عناصر را در یک الگوی هندسی سازماندهی می کنند که می تواند برای شناسایی فعال زاویه ورود سیگنال (AoA) استفاده شود. سپس با تنظیم فاز و بهره، سیگنال هایی که از جهت حمله می آیند را می توان مسدود کرد. اگرچه CRPA پیچیدهتر است، اما سطح بالاتری (حدود 50 دسی بل) را نسبت به آنتنهای مارپیچ امکان رد میدهد.
استفاده از هر تکنیک توسط برنامه دیکته می شود، با آنتن های مارپیچ که برای زیرساخت در یک سایت ثابت، مانند شبکه برق یا مرکز داده، مناسب تر هستند. آنها را می توان در محیط های پویا، از جمله هواپیماها و کشتی ها استفاده کرد، اما حرکت ناگهانی یا واژگون شدن امواج می تواند باعث از دست دادن موقت سیگنال شود. در نتیجه، این برنامهها برای استفاده از CRPA مناسبتر هستند، که میتواند تهدید را بدون از دست دادن چشمانداز خوشههای ماهوارهای خنثی کند.
RAIM (پایش یکپارچگی مستقل گیرنده) رویکرد متفاوتی دارد و تقریباً همیشه بر در دسترس بودن سیگنالهای GNSS بیشتر از چهار سیگنال مورد نیاز برای محاسبه موقعیت و زمان متکی است.
این روش یک موقعیت را از زیر مجموعههای متعدد سیگنالهای GNSS محاسبه میکند و اگر اختلاف قابلتوجهی در یکی نسبت به سایرین وجود داشته باشد، انحراف در نتیجه تلاش برای جعل فرض میشود. در این مرحله، FDE (تشخیص و حذف خطا) را بر عهده می گیرد تا این سیگنال واحد را از محاسبات موقعیت یابی خود حذف کند.
تطبیق تکنیک RAIM این روش شناسی را یک قدم جلوتر می برد. نسخه پیشرفته RAIM به جای بررسی سیگنالهای GPS موجود، از تمام صورتهای فلکی موجود میگذرد و موقعیتی را از هر خوشه PNT، از جمله Galileo، BeiDou و GLONASS محاسبه میکند.
کاهش حملات GNSS
تکنیکهایی که در بالا توضیح داده شد میتوانند به کاهش خطر حمله کمک کنند، اما میتوان و باید گامهای بیشتری برای اطمینان از تداوم عملیات در محیطهای GNSS Denied, Degraded یا Disrupted (D3SOE) برداشت.
سطوح بالاتر (3، 4 و 5) IEEE P1952 مستلزم اجرای قابلیت نگهداری است. این می تواند موقتی (سطح 3) یا نامحدود (سطح 4) باشد، با سطح 5 همچنین به توانایی تأیید قابلیت اطمینان سیگنال GNSS نیاز دارد.
برای موقعیت و ناوبری، این نگه داشتن را می توان از طریق حسگرهای اینرسی مانند ژیروسکوپ های 3 محوره MEMS تاکتیکی یا نظامی و شتاب سنج ها به دست آورد. در حالی که آنها هنوز از رانش رنج می برند – که منجر به کاهش اطمینان موقعیت در طول زمان می شود – با اضافه شدن سنسورها و کلاس های بیشتر حسگرها، اثر رانش سنسور فردی کاهش می یابد. این منابع اضافی را می توان به عنوان ماهواره های “چهارم و پنجم” در محلول فیلتر GNSS Kalman در نظر گرفت. ساعتهای روبیدیوم VIAVI میتوانند زمانبندی را تا بیش از 100 ثانیه در مدت 24 ساعت حفظ کنند، و بنابراین میتوانند مستقیماً در محلول GNSS Kalman بهعنوان یک حالت اضافی برای ساعتهای زیادی پس از توقف استفاده شوند. آنها همچنین می توانند به عنوان یک منبع همگام سازی مطلق برای شناسایی تلاش برای دستکاری در زمان استفاده شوند.
به عنوان مثال، علاوه بر استفاده از سیگنالهای GNSS از طریق درگاه آنتن CRPA، سیستم IRINS VIAVI برای آزمایشگاههای اینرسی، حسگرهای MEMS را با فشارسنجها و مغناطیسسنجها، بهعلاوه یک ساعت نوسانگر روبیدیوم برای محاسبه ارتفاع، تحمل و زمان ترکیب میکند. همچنین STL-2600 را برای برقراری ارتباط با خوشههای LEO برای منبع PNT جایگزین و غیر GNSS ادغام میکند.
توانایی کالیبراسیون مجدد سیستمهای ناوبری اینرسی در موقعیتهای D3SOE نیز میتواند با استفاده از سیستمهای بینایی، همانطور که توسط فناوری VINS (سیستم ناوبری اینرسی بصری) آزمایشگاههای اینرسی VIAVI به دست آمده است، انجام شود. این از تکنیکهایی استفاده میکند که دادههای یک دوربین استاندارد یا مادون قرمز را در برابر نقشههای سفارشی برای تعیین مکان دقیق بر اساس نشانههای قابل مشاهده، ارجاع میدهد.
برای کاربردهایی که بر سیگنالهای همگامسازی GNSS تکیه میکنند، طیف وسیعی از فناوریهای حفظ، هم با ساعتهای سزیمی و هم با سرویسهای مبتنی بر GEO-L در دسترس هستند که میتوانند الزامات ITU-T G.8272.1 را برآورده کنند. این امر تصریح میکند که ساعتهای نگهدارنده ePRTC باید حداکثر انحراف کمتر از 30 ns از UTC در هنگام ورود به حالت نگه داشتن و انحراف طولانیمدت کمتر از 100 ns در طول 14 روز داشته باشند. سرویسهای مبتنی بر GEO-L میتوانند به طور نامحدود از این سیستم پشتیبانی کنند، با اولین سیستم از این دست، VIAVI’s ePRTC360+، که در فوریه 2026 راه اندازی شد.
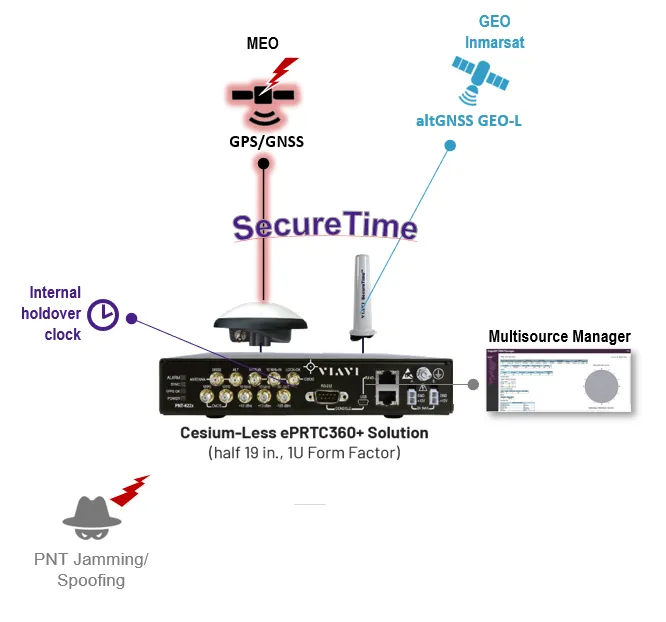
علاوه بر این روشها، آخرین تکنیک اصلی استفاده از خوشههای ماهوارهای جایگزین برای دادههای PNT است – همانطور که توسط سرویسهای SecureTime GEO و LEO VIAVI استفاده میشود و در SecurePNT 6200 تعبیه شده است.
صورت های فلکی LEO اکنون می توانند سیگنال های PNT را شامل شوند. این ماهوارهها 95 درصد از خوشههای MEO که برای GNSS استفاده میشوند به زمین نزدیکتر هستند، که سیگنالهای زمینی قویتر و جابجاییهای داپلر بسیار بزرگتری ایجاد میکند. در نتیجه، تلاشهای دستکاری زمینی (ایستا) راحتتر قابل تشخیص هستند.
پخشهای GEO از خوشهها در حالی که دورتر از زمین قرار دارند، با سطوح قدرت بسیار بالاتری نسبت به GPS منتقل میشوند. زاویه ثابت رسیدن از این ماهوارههای geostationary همچنین به این معنی است که هر پخشی (حتی حمله مکرر meaconing) که خارج از موقعیت باشد، میتواند به عنوان مخرب بالقوه شناسایی شود. برای ردیابی این ماهوارههای زمینایستا میتوان از آنتنهای گین مانند آنتنهای مارپیچ یا سهمی با افزایش سیگنال و کاهش پارازیت صفحه جانبی استفاده کرد.
هر دو ماهواره LEO و GEO، جریان های داده رمزگذاری شده ای را اجرا می کنند که به گیرنده اجازه می دهد اعتبار هر بسته داده را تأیید کند و هرگونه حمله جعل را رد کند.
حفاظت از سیستم های قدیمی
البته سیستم های قدیمی به اندازه سیستم های جدید باید محافظت شوند. بمب افکن B-52 (اولین پرواز 1952) و میگ 21 (1955) هنوز در حال استفاده فعال هستند. برای هوانوردی تجاری، حداقل یک بوئینگ 737-200 (1974) هنوز پرواز می کند. و اگر به کشتیهای دریانوردی نگاه کنیم، کشتی باری Star of India هنوز از سن دیگو حرکت میکند (البته به عنوان یک قطعه موزه و بدون GPS)، حتی اگر در سال 1863 ساخته شده باشد.
از آنجایی که ارتقاء تمام سیستم های GPS موجود چالش برانگیز خواهد بود، چنین سیستم های قدیمی باید از یک جایگزین استفاده کنند. ترانسکودرهای RSR، مانند سیستم نسل دوم VIAVI، دسترسی به خدمات تضمین شده PNT را با تبدیل دادهها از منابع قابل اطمینان تأیید شده به سیگنال GPS برای استفاده در هر تجهیزات GPS با جایگزینی آنتن قدیمی GNSS با خروجی GPS سنتز شده RF رمزگذار امکانپذیر میسازند.